Jungtinių pavarų problema, apie kurią niekas nekalba
Humanoidinio roboto kūrimas turi magneto problemą. Ne tiekimo problema – specifikacijos problema.
Dauguma komandų, kuriančių humanoidines jungtis, pirmiausia ištraukia aukštos kokybės NdFeB specifikaciją iš to, ką jų variklio dizaineris naudojo paskutinį kartą. N45SH nurodomas, nes jis veikė paskutiniame servo projekte. Šiluminis priesagas parenkamas taip, kad atitiktų apvijos temperatūros ribą. Ir tada, praėjus šešiems mėnesiams po aparatūros testavimo, jungtis įkaista labiau nei prognozuota modelyje, sukimo momentas nuolat dreifuoja, ir niekas negali iš karto paaiškinti, kodėl – nes magnetas atrodo gerai kambario temperatūroje.
Problema ta, kad humanoidinės roboto jungties pavaros yra susikirtimo vietoje, kurioje daugumoje kitų variklių neegzistuoja suvaržymai: ypatingas sukimo momento tankis, labai nutrūkstantys darbo ciklai, sandarūs šiluminiai apvalkalai be priverstinio aušinimo ir mechaninis paketas, kuris prideda magnetą arčiau šilumos šaltinių nei beveik bet kurio kito variklio dizaino. Norint teisingai pasirinkti NdFeB, reikia apgalvoti visus keturis apribojimus kartu, o ne atskirai.
Šis straipsnis yra apie tai, kaip tai padaryti.
1. Kodėl humanoidinės jungtinės pavaros skiriasi šiluminiu požiūriu
Standartinis servo variklis, naudojamas pramonėje, gamybos metu veikia esant maždaug pastoviajai šiluminės pusiausvyros būsenai. Jūs nustatote magneto dydį nuolatiniam darbui esant vardinei temperatūrai, pridedate ribą ir pasirinkimas yra pagrįstas.
Humanoidiniai robotų sąnariai taip nesielgia. Ėjimo eisenos ciklas apima trumpus didelio sukimo momento pliūpsnius – didžiausias sroves, kurios yra 3–5 kartus didesnės už nepertraukiamą vertę, o po to seka mažos apkrovos fazės, kai jungtis daugiausia laikosi prieš gravitaciją. Vidutinė srovė gali būti nedidelė, tačiau didžiausia šilumos generacija tomis sprogimo fazėmis yra koncentruota, o kompaktiškos jungties pavaros šiluminė laiko konstanta (paprastai 10–30 sekundžių apvijai, ilgiau – magneto mazgai) reiškia, kad magneto temperatūra pakankamai atsilieka nuo apvijos temperatūros, kad susidarytų medžiaga.
Gerai apibūdintu bandymo atveju: 60 mm berėmio pavara, vykdanti ėjimo eisenos modeliavimą 1 Hz dažniu, parodė, kad apvijos temperatūra pakilo iki 95 laipsnių stovėsenos fazės metu, o rotoriaus magneto paviršiaus temperatūra pasiekė tik 72 laipsnius – maždaug 8 sekundžių vėlavimas. Esant 2 Hz eisenos dažniui, atsilikimas susispaudžia ir magneto temperatūra artėja prie 88 laipsnių to paties darbo ciklo metu. Magneto laipsnis, kuris yra saugus esant 1 Hz, gali būti artimas negrįžtamo išmagnetinimo slenksčiui esant 2 Hz, o pastovios būsenos šiluminiame modelyje nėra nieko, kas jį pažymėtų.
Štai kodėl humanoidinio jungties magneto nurodyti vien iš pastovios būsenos šiluminio modelio nepakanka. Darbo ciklo dinamika yra svarbi.
2. Išmagnetinimo rizika nėra simetriška
NdFeB išmagnetinimas nėra dvejetainis įvykis. Laipsniškas negrįžtamas Br nykimas, kuris kaupiasi kiekvieną kartą, kai magnetas veikia žemiau kelio taško BH kreivėje, o didelio polių skaičiaus berėmio sąnario variklyje veikimo taškas pasislenka link kelio esant didžiausiai srovės sąlygoms būtent tada, kai jungtis atlieka didžiausio sukimo momento darbą.
Praktinė pasekmė: magnetas, kuris yra termiškai saugus esant 80 laipsnių pastoviajai būsenai, vis tiek gali iš dalies išmagnetėti per 150 ms sukimo momento sprogimą, jei didžiausia srovė yra pakankamai didelė, kad darbo taškas būtų nustumtas žemiau kelio. Išmagnetinimo kiekis per ciklą yra nedidelis - galbūt 0,1–0,3% Br nuostolių, bet jis kaupiamas. Po 10 000 eisenos ciklų jungtis, prasidėjusi pagal specifikaciją, gali būti 2–4% mažesnė už pradinę sukimo momento konstantą. To pakanka, kad sukeltų pastebimą dvišalės eisenos asimetriją, ir pakanka, kad atsirastų uždaro ciklo kontrolės galvos skausmas, panašus į programinės įrangos problemas.
Pataisymas yra paprastas, tačiau reikia žinoti, kad tai būtina: nurodykite magneto laipsnį pagal didžiausią veikimo tašką didžiausios srovės pereinamuoju laikotarpiu, o ne tik pastovios būsenos šiluminę ribą. Daugumoje humanoidinių jungčių taikant standartines N priesagas galima pasirinkti H arba SH – ne todėl, kad temperatūra yra aukšta, o todėl, kad priverstinė jėga turi atlaikyti didžiausius demagnetizuojančius laukus.
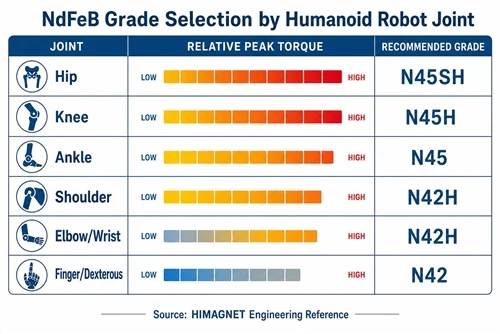
3. Pažymių pasirinkimas pagal bendras pareigas
Ne visos humanoidinio roboto jungtys turi vienodą šiluminę ir elektromagnetinę aplinką. Hierarchinis požiūris į pažymių pasirinkimą yra prasmingas.
| Jungtis | Didžiausias sukimo momentas | Šiluminė aplinka | Rekomenduojamas laipsnis | Loginis pagrindas |
|---|---|---|---|---|
| Klubas (smūgis / ritinys) | Aukštas (40–120 N·m) | Uždaras dubuo, ribotas oro srautas | N42SH–N45SH | Didelės didžiausios srovės išmagnetinimo rizika; uždara šiluminė aplinka |
| Kelio | Aukščiausias (60–150 N·m) | Eksponuota, geresnė konvekcija | N45H–N48H | Dominuojantis didžiausias sukimo momentas; geresnis aušinimas leidžia sumažinti priesagą |
| Kulkšnis | Vidutinis (20–60 N·m) | Eksponuota, žemiausia aplinkos temperatūra | N45–N48H | Mažesnė šiluminė rizika; standartas N priimtinas, jei kontroliuojama didžiausia srovė |
| Petys (žingsnis / ritinys) | Vidutinis (15–40 N·m) | Dalinai uždaras liemuo | N42H–N45H | Vidutinis sukimo momento tankis; uždaras, bet mažesnis darbo ciklas nei kojos |
| Alkūnė / riešas | Žemas–Vidutinis (5–20 N·m) | Eksponuota, gera konvekcija | N42–N45H | Žemesnės didžiausios srovės; standartinis N dažnai pakanka su marža |
| Pirštas / Gudrus | Žemas (0,1–2 N·m) | Uždara rankos konstrukcija | N42H–N45H | Mažas tūris riboja šilumos išsklaidymą; H priesaga suteikia paraštę |
Tai yra atskaitos taškai, o ne galutinės specifikacijos. Tikrasis pasirinkimas priklauso nuo didžiausios srovės profilio, jungties sąrankos šiluminės varžos ir nuo to, ar turite aktyvų aušinimą. Tačiau modelis išlieka: sąnariams, kuriems tenka didžiausia apkrova labiausiai apribotoje termiškai aplinkoje – klubuose, uždaruose pečių mazguose – reikia didesnio Hcj, o atvirose distalinėse jungtyse yra daugiau šiluminės erdvės ir gali veikti žemesnio koercityvumo laipsniai.
4. Lanko segmento geometrija didelio polių skaičiaus jungtims
Dauguma humanoidinių jungčių pavarų naudoja 12–20 polių konfigūracijų, kad maksimaliai padidintų sukimo momentą vienam amperui esant kompaktiškam skersmeniui. Esant tokiam polių skaičiui, lanko segmento plotis yra siauras – paprastai 15–25 mm stygos ilgis, kai rotoriaus skersmuo yra 60–80 mm, o radialinį storį riboja rotoriaus inercijos biudžetas.
Du geometriniai sprendimai yra svarbesni, nei dauguma komandų supranta:
Poliaus lanko santykis.Polių lanko santykis tarp 0,82 ir 0,90 yra praktiškas diapazonas, leidžiantis sumažinti sukimo momentą su dideliu polių skaičiumi berėmiuose varikliuose, neprarandant per didelio oro tarpo srauto. Viršijus 0,92, srautas padidėja, tačiau traukimas tampa dominuojančiu sukimo momento virpėjimo šaltiniu – tai yra problematiška roboto jungtimi, kuriai reikia sklandaus mažo greičio padėties valdymo. Nukritus žemiau 0,80, sumažėja sukimosi momento tankis, tačiau sukimo momento tankis yra pakankamai sumažintas, todėl norint kompensuoti reikia aukštesnės klasės magneto, o tai padidina sąnaudas, neatsižvelgiant į pagrindinės geometrijos pasirinkimą.
Radialinis storis ir užpakalinės geležies storis.N45H klasės magnetams 60–80 mm rotoriuje 3,5–4,5 mm radialinio magneto storis yra diapazonas, kuriame magnetai veikia netoli optimalaus darbo taško BH kreivėje. Plonesnis nei 3 mm ir paliekate srautą ant stalo. Storesnis nei 5 mm padidina rotoriaus inerciją, kuri parodoma kaip sumažėjęs jungties pralaidumas – tai reali kaina robote, kuriam reikia greito varžos valdymo atsako.
5. Kiek jums kainuoja tiekimas atskirai
Humanoidinių robotų kūrimo programose įprasta gauti rotoriaus magnetus iš vieno tiekėjo, o statoriaus laminatus iš kito. Logika turi prasmę popieriuje: kiekvienas tiekėjas optimizuoja savo komponentą.
Praktikoje tolerancijos padidėjimas tarp nepriklausomų komponentų yra nuosekliausias pirmojo gaminio jungties variklių oro tarpo kitimo šaltinis. ±0,05 mm magneto lanko spindulio pokytis kartu su ±0,03 mm laminavimo plyšio spindulio svyravimu sukuria iki ±0,08 mm oro tarpo svyravimus aplink rotoriaus perimetrą. Esant 0,4 mm vardiniam oro tarpui, būdingam didelio sukimo momento tankio berėmiams sujungimams, tai yra 20 % pokytis. Rezultatas yra išmatuojamas sukimo momento pulsavimas ties polių praėjimo dažniu, kuris 16 polių variklyje esant 200 aps./min. (tipiškas lėto ėjimo greitis) krenta 26 Hz dažniu – ties daugumos humanoidinių sąnarių varžos valdiklių dažniu.
Magneto lanko geometrijos suderinimas su faktine laminavimo geometrija iš tos pačios gamybos partijos pašalina didžiąją dalį šių skirtumų. Magnetas ir laminavimas nebūtinai turi būti iš to paties tiekėjo, tačiau prieš surenkant jų matmenis reikia patvirtinti – tai daug lengviau, kai abu yra iš vieno šaltinio, kuris valdo abu procesus.
6. Praktinis humanoidinio sąnario magneto specifikacijos kontrolinis sąrašas
- ☐ Apibrėžkite didžiausią išmagnetinimo lauką esant maksimaliai srovei, o ne tik esant pastoviajai darbinei temperatūrai
- ☐ Vykdykite darbo ciklo terminį modeliavimą tiksliniu eisenos dažniu - 1 Hz ir mažiausiai 2 Hz
- ☐ Pasirinkite lygį pagal didžiausią veikimo tašką su 15% Hcj riba virš kelio taško esant maksimaliai numatomai magneto temperatūrai
- ☐ Nurodykite lanko segmento geometriją: polių lanko santykis 0,82–0,90, radialinis storis 3,5–4,5 mm, kai rotoriaus skersmuo 60–80 mm
- ☐ Patikrinkite oro tarpo tolerancijos biudžetą: magneto lanko spindulio tolerancija + laminavimo plyšio spindulio tolerancija Mažiau arba lygi 20 % vardinio oro tarpo
- ☐ Prašyti BH kreivių 20 laipsnių, 80 laipsnių ir 120 laipsnių kampu nuo gamybos medžiagos, o ne duomenų lapo vertes
- ☐ Klubų ir uždarų pečių sąnariams: nurodykite SH galūnę kaip bazinę liniją; H yra priimtinas tik su patvirtintu terminiu modeliu, rodančiu didžiausią magneto temperatūrą, mažesnę arba lygią 120 laipsnių blogiausiu atveju
HIMAGNET tiekia lankinio segmento magnetus, suderintus pagal kliento rotoriaus laminavimo brėžinius, su BH duomenimis, esant įvairioms temperatūroms iš gamybos medžiagos. Humanoidinėms sąnarių programoms – nuo pirštinių pavarų iki klubų sukimo momento variklių –susisiekite su mūsų inžinierių komandasu jungties sukimo momentu, greičiu ir šiluminiu apvalkalu, ir mes kartu su jumis pasirinksime klasę.